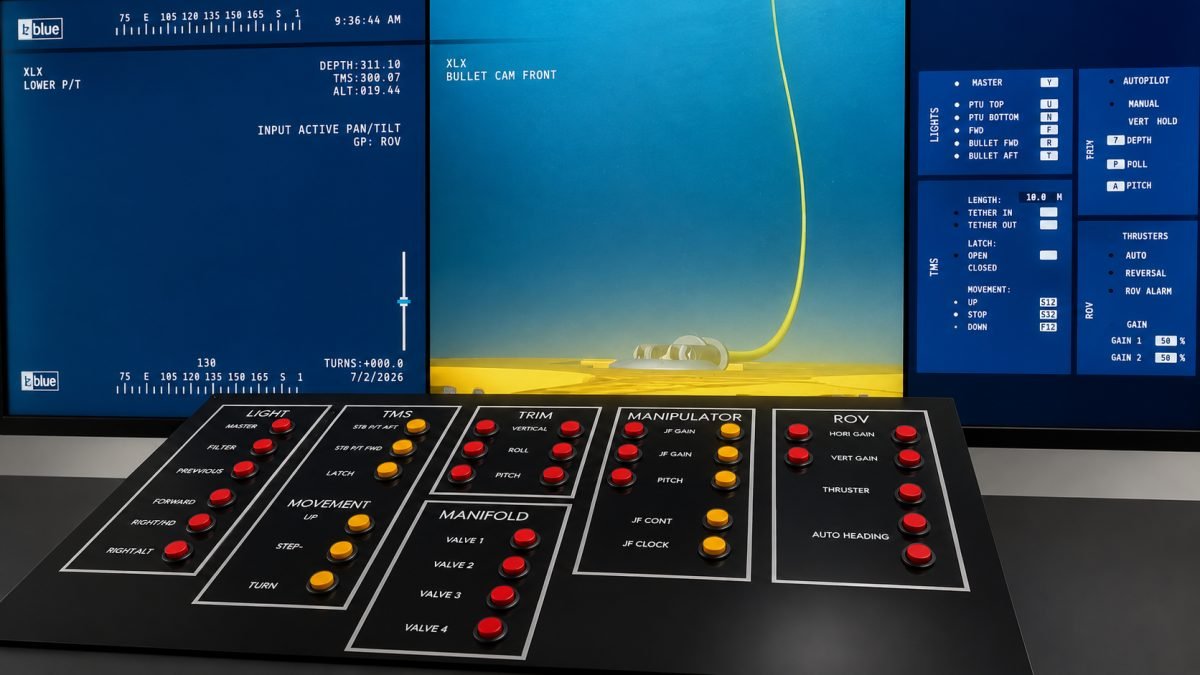
Console kontrol standar industri yang digunakan peserta NextNusa untuk piloting, monitoring sistem, hingga pengoperasian manipulator ROV — mengenalkan tata letak dan logika kontrol yang sama dengan yang digunakan di lapangan offshore.
ROV Controller adalah satu kesatuan sistem kendali yang terdiri dari joystick piloting, panel tombol fisik untuk sistem pendukung, dan monitor HUD yang menampilkan status serta telemetry ROV secara real-time. Peserta menggunakan console ini baik saat berlatih di PaleBlue ROV Trainer maupun saat praktik langsung dengan BlueROV2.
Tata letak kontrol dirancang mengikuti standar industri, sehingga kompetensi yang diperoleh peserta dalam mengoperasikan console ini dapat langsung diterapkan pada unit ROV kelas kerja (work-class) di lapangan.
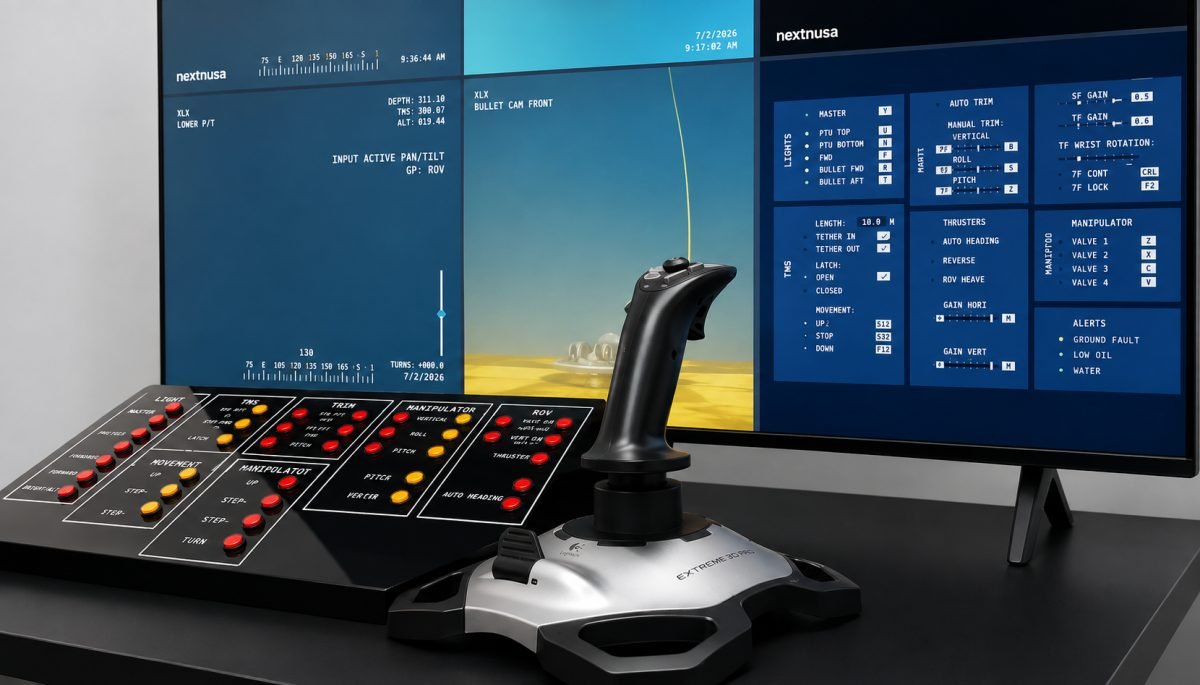
Panel kontrol fisik dibagi ke dalam beberapa kelompok fungsi, masing-masing dengan indikator lampu status sendiri, sehingga peserta dapat memantau kondisi setiap sistem sekaligus mengoperasikannya.
Mengatur lampu ROV (Master, PTU Top/Bottom, Forward, Bullet Fwd/Aft) sesuai kebutuhan visibilitas selama piloting.
Mengontrol latch serta pergerakan naik/turun TMS, termasuk status open/closed dan pergerakan tether.
Menyesuaikan trim vertical, roll, dan pitch untuk menjaga kestabilan ROV saat bermanuver di bawah air.
Mengoperasikan valve 1–4 pada sistem hidrolik pendukung ROV.
Mengatur gain dan fungsi manipulator (JF Gain, JF Cont, JF Clock, Pitch) yang bekerja berpasangan dengan manipulator controller fisik.
Mengatur gain thruster (horizontal & vertical) serta auto heading untuk mendukung navigasi yang presisi.
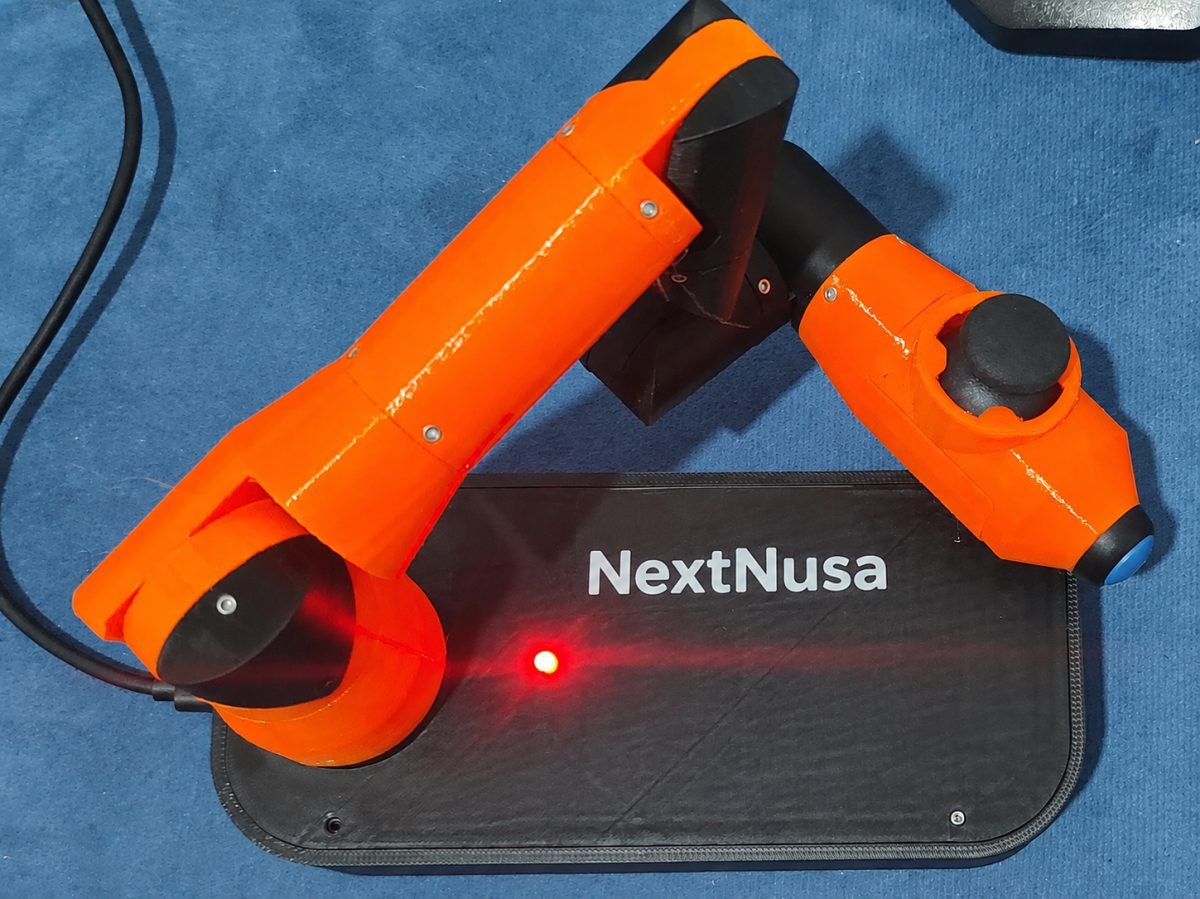
Selain panel gain pada console utama, NextNusa menggunakan manipulator controller fisik berbentuk lengan beruas yang menyerupai manipulator ROV sesungguhnya. Peserta menggerakkan lengan kontrol ini untuk mereplikasi gerakan manipulator ROV secara langsung — cara kerja yang disebut 7-Function (7F), sesuai indikator "7F CONT" dan "7F LOCK" yang tampil pada HUD.
Metode ini melatih koordinasi tangan-mata peserta dalam tugas seperti valve intervention dan object handling, sebagaimana dibahas pada Modul 2 (Hydraulic & Manipulator) dan dinilai sebagai salah satu aspek pada rubrik Piloting Skills.
Monitor HUD menampilkan status dan telemetry ROV secara real-time, membantu peserta membaca kondisi sistem sebelum dan selama piloting.
Menampilkan kedalaman (depth), ketinggian dari dasar (altitude), dan posisi TMS secara real-time.
Menampilkan umpan kamera langsung (mis. Bullet Cam Front) untuk mendukung pengamatan visual selama piloting.
Memantau panjang tether yang terulur serta status pergerakan (naik/turun/berhenti).
Menampilkan mode autopilot (manual, vertical hold) serta peringatan sistem seperti ground fault, low oil, dan water.